Des micro-bobines aux capteurs EM en navigation médicale
Un procédé de fabrication de micro-bobines peut donner naissance à l'un des plus petits composants d'un dispositif médical, et pourtant ce composant peut influencer la performance de l'ensemble du système de navigation. Lorsqu'une micro-bobine inductive est intégrée dans un cathéter, un guide ou un instrument chirurgical, elle peut devenir l'élément sensible d'un capteur électromagnétique, ou capteur EM.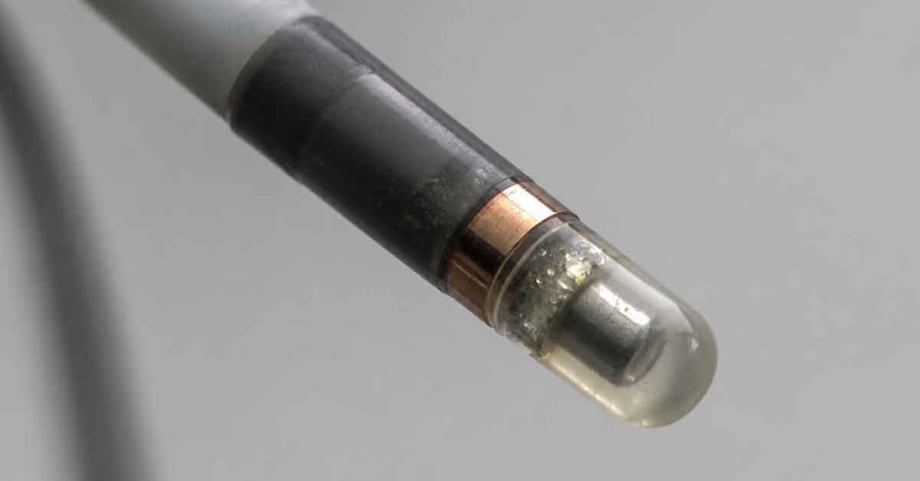
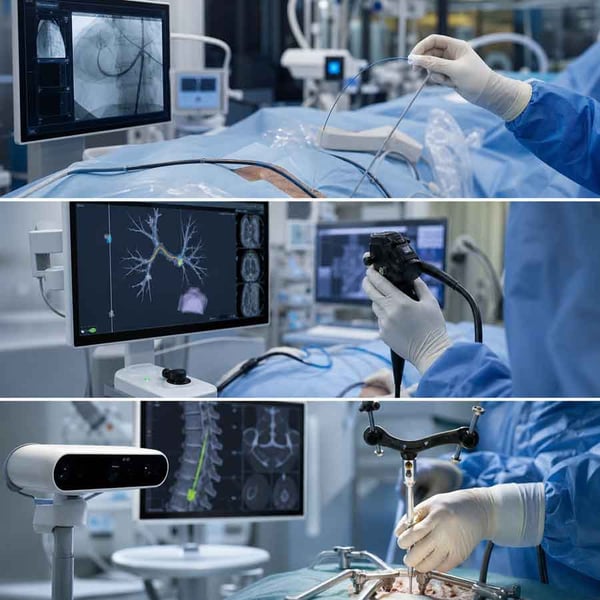
Pour l'équipe de développement, la question déterminante n'est pas seulement de savoir si la bobine peut être bobinée. Il s'agit aussi de savoir si le capteur EM conservera son comportement électrique, magnétique et mécanique après l'assemblage, la flexion, l'encapsulation, la stérilisation et l'usage clinique. Cet article suit ce parcours, de la conception du composant jusqu'à l'application. Il examine les capteurs EM dans l'ablation cardiaque par cathéter, la bronchoscopie à navigation électromagnétique, les instruments neurochirurgicaux et rachidiens, ainsi que plusieurs applications émergentes dans les dispositifs médicaux.
Points clés : capteurs EM et fabrication de micro-bobines
- Un capteur EM transforme un champ magnétique variable en données de position ou d'orientation exploitables pour un dispositif médical.
- Le fil, l'isolation, le matériau du noyau, la géométrie du bobinage et la connectique influencent conjointement le comportement électrique et mécanique du capteur.
- Pour les équipes d'ingénierie, le défi consiste à trouver un partenaire de fabrication capable de traduire des exigences électriques, mécaniques et de process très strictes en une conception de micro-bobine reproductible. KUK Coils est un exemple de fournisseur spécialisé dans ce domaine.
- Les cathéters cardiaques, les systèmes ENB et les instruments chirurgicaux imposent des exigences différentes en matière de taille, de flexibilité, d'intégration et de validation du capteur EM.
- Le parcours de développement le plus fiable relie la conception de la bobine au dispositif complet dès les premiers échantillons de faisabilité.
Qu'est-ce qu'un capteur EM dans la navigation médicale ?
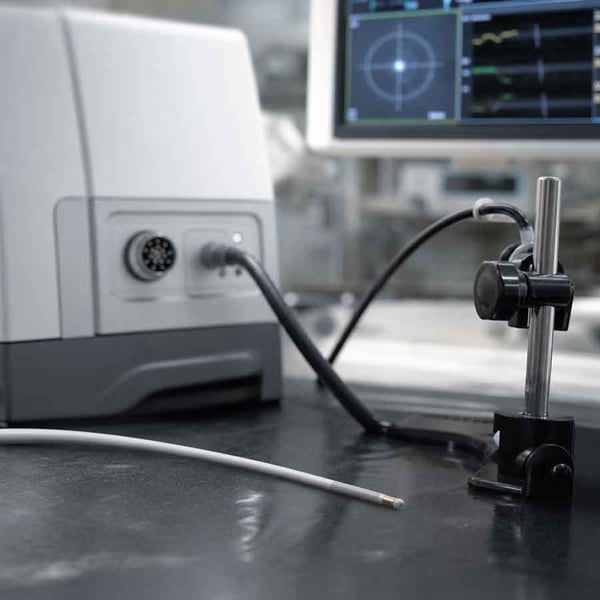
Un capteur EM détecte un champ magnétique et convertit cette interaction en informations sur la position ou l'orientation d'un dispositif médical. Un système de suivi électromagnétique combine généralement un générateur de champ, un ou plusieurs capteurs, une électronique de traitement du signal et un logiciel. Dans un capteur EM inductif, un champ magnétique variable induit une tension dans une micro-bobine bobinée. L'électronique du capteur traite ce signal et l'utilise pour estimer la position ou l'orientation du cathéter, du guide ou de l'instrument.
Une revue récente décrit ce principe pour des microdispositifs médicaux tels que cathéters, endoscopes, robots-capsules et instruments chirurgicaux. La micro-bobine est donc bien plus qu'un simple composant passif miniaturisé. Ses dimensions, son orientation, ses valeurs électriques et sa position au sein du dispositif fini contribuent toutes au comportement du capteur EM.
Pourquoi la conception de la micro-bobine est-elle déterminante pour un capteur EM ?
La conception de la micro-bobine est déterminante car le capteur doit tenir dans un espace mécanique restreint tout en fournissant une réponse stable et mesurable. Un plus grand nombre de spires peut renforcer le signal induit, mais influence aussi la résistance, l'espace disponible et la complexité du bobinage. La conception doit également tenir compte du dispositif environnant. La tige du cathéter, un renfort tressé, un instrument métallique, un adhésif ou un matériau d'encapsulation peuvent influencer le positionnement du capteur EM et le comportement du champ électromagnétique autour de lui.
Dans la pratique, les applications médicales et de capteurs exigent souvent davantage qu'un simple bobinage miniature. La technique de connexion, les essais, l'encapsulation et l'assemblage peuvent tous influencer la performance du capteur fini au sein du dispositif. Ce contexte de fabrication est important, car l'exigence finale porte sur l'ensemble de l'assemblage du capteur, pas seulement sur la bobine bobinée.
Comment le fil et l'isolation influencent-ils un capteur EM ?
Le diamètre du fil détermine combien de spires peuvent tenir dans le volume disponible et quelle résistance présente le capteur EM. Un fil ultrafin permet des conceptions extrêmement compactes, mais exige aussi une manipulation contrôlée, une tension précise et des processus de connectique adaptés. Les fabricants actifs dans les applications médicales et de capteurs travaillent souvent des fils allant jusqu'à environ 0,010 mm, mais le diamètre approprié dépend toujours des valeurs électriques requises, de l'encombrement mécanique, de la méthode de connexion et du procédé de fabrication propres au dispositif concerné.
L'isolation est tout aussi importante. Elle sépare les spires adjacentes, garantit la fiabilité électrique et doit être compatible avec les températures, les produits chimiques, les sollicitations de flexion et les conditions de stérilisation définies pour le dispositif médical fini.
Comment le matériau du noyau et la géométrie du bobinage façonnent-ils le comportement d'un capteur EM ?
Les micro-bobines à noyau d'air et à noyau magnétique répondent à des priorités de conception différentes :
-
Une micro-bobine à noyau d'air laisse le centre ouvert et peut être intégrée autour d'une lumière ou d'un autre composant.
-
Une micro-bobine à noyau magnétique concentre le flux magnétique et peut favoriser une conception compacte du capteur lorsque le matériau et la géométrie du noyau sont adaptés à l'application.
Selon l'application, les fabricants peuvent recourir au bobinage direct, à des matériaux magnétiques de noyau tels que la ferrite, le mu-métal ou les alliages amorphes, ainsi qu'à des diamètres de micro-bobines partant de dimensions très réduites. Les conceptions à noyau d'air peuvent également être adaptées à des géométries spécifiques au client et à des diamètres intérieurs très étroits. La géométrie du bobinage détermine ensuite la façon dont le fil occupe l'espace disponible. Le nombre de spires, le pas, la structure en couches, l'axe de la bobine et les tolérances dimensionnelles influencent tous l'inductance et la constance du capteur EM d'une unité à l'autre.
Pourquoi la connectique, l'encapsulation et les essais sont-ils importants ?
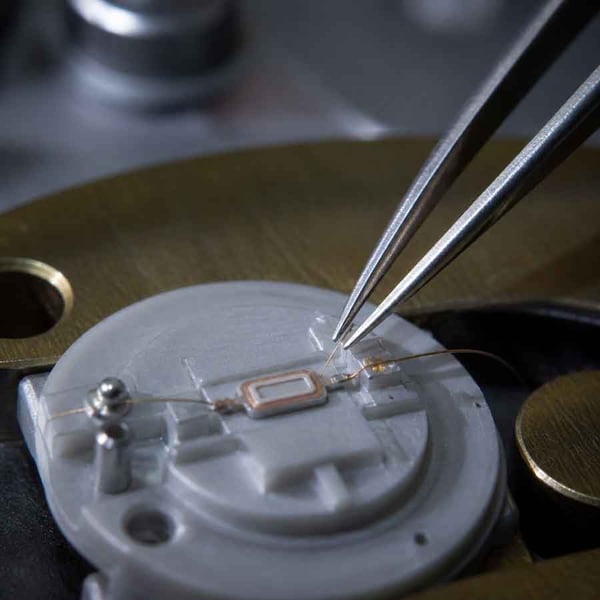
La connectique constitue une transition critique entre la micro-bobine et l'électronique environnante. Aux dimensions miniatures, la connexion doit être électriquement stable sans endommager le fil ni modifier la géométrie prévue du capteur. L'encapsulation ou le potting peut protéger la bobine, fixer sa position et offrir une protection mécanique ou environnementale. Le matériau et le procédé doivent être choisis de manière à ce que le capteur EM fini reste stable, sans introduire de contraintes ou de mouvements indésirables.
Les essais doivent ensuite couvrir les caractéristiques pertinentes pour l'application. Dans la production de bobines miniatures, cela inclut souvent la mesure en série de valeurs telles que la résistance ohmique et l'inductance, complétée par d'autres contrôles définis par les exigences de l'assemblage de capteur concerné.
Comment un capteur EM soutient-il l'ablation cardiaque par cathéter ?
Dans l'ablation cardiaque par cathéter, le capteur EM soutient la localisation et le suivi du cathéter. Il est important de distinguer cette fonction de l'élément d'ablation thérapeutique, qui délivre l'énergie de traitement.
Le capteur de suivi aide le système de navigation à estimer la position et l'orientation de la pointe du cathéter tandis que celui-ci se déplace à travers le système vasculaire jusqu'au cœur. Cette information peut être combinée à des images anatomiques ou à une cartographie électroanatomique pour soutenir le guidage de la procédure.
La micro-bobine doit tenir dans un ensemble distal petit et flexible et rester stable lors de flexions et de torsions répétées. La position du capteur par rapport à la pointe du cathéter doit également être maîtrisée, car ce décalage physique devient une composante du modèle de navigation.
Pour le fabricant, cela signifie développer la bobine, la connexion, l'isolation, l'encapsulation et l'intégration au cathéter comme un problème de conception unique. Le capteur EM devrait être évalué après intégration et dans les conditions mécaniques, thermiques et de stérilisation pertinentes pour le cathéter fini.
Comment un capteur EM est-il utilisé dans la bronchoscopie à navigation électromagnétique ?
La bronchoscopie à navigation électromagnétique, ou ENB, combine une reconstruction tridimensionnelle de données de tomodensitométrie avec une sonde orientable et un canal de travail afin de guider des instruments vers des cibles pulmonaires périphériques. Un capteur EM miniaturisé aide le système à suivre la position et l'orientation du guide orientable.
Au cours de la procédure, le système enregistre d'abord des repères anatomiques, puis utilise le guide suivi pour naviguer dans l'arbre bronchique. Cette revue consacrée à la bronchoscopie à navigation électromagnétique décrit le rapport entre planification, enregistrement et navigation.
La micro-bobine ou l'assemblage du capteur doivent donc être compacts, positionnés avec précision et compatibles avec un pilotage répété. La flexion du guide ne doit pas déplacer le capteur par rapport à la pointe de travail ni modifier son comportement électrique au point de réduire la fiabilité de la navigation.
Le défi de fabrication est étroitement lié à l'enregistrement. Un écart faible et reproductible entre la position physique réelle du capteur et la position supposée dans le modèle logiciel peut se transformer en une erreur au niveau du système. Un positionnement constant, une connectique stable et une encapsulation maîtrisée contribuent tous à un assemblage de capteur EM plus prévisible.
Comment les capteurs EM soutiennent-ils les instruments neurochirurgicaux et rachidiens ?
Les capteurs EM peuvent aider à suivre des instruments neurochirurgicaux et rachidiens sans dépendre de la ligne de vue directe d'une caméra. Cela peut être utile lorsque les instruments se trouvent à l'intérieur du corps ou lorsque des champs opératoires, des tissus ou la configuration de la salle d'opération masquent les marqueurs optiques.
Les types d'instruments possibles comprennent sondes, aiguilles, électrodes, guides et autres outils dont la position doit être mise en relation avec une imagerie pré- ou peropératoire. Dans les procédures rachidiennes, le système doit en outre tenir compte des composants métalliques à proximité, susceptibles de déformer le champ électromagnétique.
Pour le fabricant de micro-bobines, le positionnement du capteur est central. Le capteur doit entretenir une relation définie avec la pointe de travail et l'axe de l'instrument, tandis que l'assemblage doit résister à la manipulation, à la stérilisation et aux contraintes mécaniques.
La validation devrait se dérouler dans un environnement représentatif de la procédure prévue. Le résultat pertinent n'est pas seulement la résistance ou l'inductance de la bobine, mais la précision et la reproductibilité de l'ensemble de l'instrument suivi.
Dans quels autres domaines les capteurs EM peuvent-ils étendre les capacités des dispositifs médicaux ?
Les capteurs EM peuvent soutenir d'autres applications médicales où une information de position compacte et en temps réel est précieuse. On peut citer les guides suivis, les instruments endoscopiques, les instruments robotiques ou à continuum, les aiguilles guidées par échographie et les dispositifs à capsule. La recherche sur le suivi électromagnétique dans les microdispositifs médicaux porte également sur les cathéters robotiques, les endoscopes, les robots-capsules et les instruments chirurgicaux guidés par l'image. Ces applications partagent une question de conception commune : comment le capteur peut-il rester petit et fiable tout en fonctionnant dans un environnement restreint et changeant ?
Dans les dispositifs à capsule ou ingérables, les priorités peuvent porter sur le fonctionnement sans fil, la faible consommation et des contraintes d'espace très sévères. Dans les instruments robotiques ou flexibles, les priorités se déplacent plutôt vers la forme, le mouvement, l'enregistrement et la résistance aux perturbations provenant des équipements environnants. Ces exemples élargissent le rôle du capteur EM sans modifier le principe de fabrication central. La bobine doit être conçue pour le système dans lequel elle fonctionnera.
Que change l'intégration d'un capteur EM dans un dispositif complet ?
Le dispositif complet introduit des variables qui ne sont pas visibles lors d'une mesure isolée de la bobine. La position, l'orientation, les matériaux voisins, le cheminement des câbles et l'encapsulation du capteur peuvent tous influencer le résultat de la navigation. Les composants métalliques et d'autres sources électromagnétiques peuvent déformer le champ. Un mouvement mécanique peut également créer des erreurs si la bobine se déplace dans son boîtier ou si la connexion se modifie en cours d'utilisation. C'est pourquoi une validation au niveau du système devrait suivre les essais sur composants. Le dispositif assemblé devrait être évalué dans des conditions réalistes de flexion, thermiques, de stérilisation et électromagnétiques, avec une méthode d'essai adaptée à l'application clinique visée.
Pour les équipes en quête d'un soutien à la fabrication, il peut être judicieux d'évaluer des fournisseurs disposant d'une expérience avérée en bobinage miniature, en assemblage et en validation pour des applications médicales exigeantes – c'est précisément là que se concentre l'activité médicale et capteurs de KUK Coils.
En conclusion : quatre recommandations pour le développement de capteurs EM
-
Définir le capteur EM à partir de l'application. La précision de position, l'orientation, l'espace disponible, la flexibilité, l'environnement d'exploitation et les exigences de stérilisation devraient façonner la spécification de la bobine dès le départ.
-
Impliquer le fabricant de micro-bobines avant que la conception mécanique ne soit figée. Une discussion précoce peut révéler des contraintes liées à la manipulation du fil, à la géométrie du noyau, à la connectique, à l'encapsulation, aux essais et à la production reproductible.
-
Valider le capteur EM après son intégration dans le cathéter, le guide ou l'instrument. Le résultat le plus significatif est la performance de l'assemblage complet dans des conditions représentatives de l'usage clinique.
-
Concevoir le procédé pour la reproductibilité. Un prototype fabriqué à la main avec succès constitue une étape importante, mais un programme de dispositif médical nécessite également une voie maîtrisée vers une production en série constante.
La valeur d'une micro-bobine se mesure en définitive à la fonction qu'elle rend possible. Pour un capteur EM, cette fonction consiste à fournir une information fiable sur la position, l'orientation ou le mouvement d'un dispositif médical. Y parvenir exige que le concepteur de la bobine, le développeur du dispositif et le fabricant partent des mêmes exigences au niveau du système.
Lisez notre guide présentant sept éléments essentiels pour un projet de micro-bobine réussi, sous la forme d'un aperçu technique synthétique.